Рефераты по сексологии
Рефераты по информатике программированию
Рефераты по биологии
Рефераты по экономике
Рефераты по москвоведению
Рефераты по экологии
Краткое содержание произведений
Рефераты по физкультуре и спорту
Топики по английскому языку
Рефераты по математике
Рефераты по музыке
Остальные рефераты
Рефераты по авиации и космонавтике
Рефераты по административному праву
Рефераты по безопасности жизнедеятельности
Рефераты по арбитражному процессу
Рефераты по архитектуре
Рефераты по астрономии
Рефераты по банковскому делу
Рефераты по биржевому делу
Рефераты по ботанике и сельскому хозяйству
Рефераты по бухгалтерскому учету и аудиту
Рефераты по валютным отношениям
Рефераты по ветеринарии
Рефераты для военной кафедры
Рефераты по географии
Рефераты по геодезии
Рефераты по геологии
Рефераты по геополитике
Рефераты по государству и праву
Рефераты по гражданскому праву и процессу
Рефераты по делопроизводству
Рефераты по кредитованию
Рефераты по естествознанию
Рефераты по истории техники
Рефераты по журналистике
Рефераты по зоологии
Рефераты по инвестициям
Рефераты по информатике
Исторические личности
Рефераты по кибернетике
Рефераты по коммуникации и связи
Курсовая работа: Исследование линейных и нелинейных систем управления
Курсовая работа: Исследование линейных и нелинейных систем управления
ПОЯСНИТЕЛЬНАЯ ЗАПИСКА
к курсовому проекту
по дисциплине «Теория автоматического управления»
на тему: «Исследование линейных и нелинейных систем управления».
Реферат
32 с., 26 рис., 3 табл., 3 источника информации
СИСТЕМА АВТОМАТИЧЕСКОГО РЕГУЛИРОВАНИЯ, АВТОМАТИЧЕСКИЙ РЕГУЛЯТОР, СИНТЕЗ, УПРАВЛЯЕМОСТЬ, НАБЛЮДАЕМОСТЬ, НЕЛИНЕЙНЫЙ, АВТОКОЛЕБАНИЯ
Основной задачей курсового проекта является практическое использование знаний, полученных в процессе изучения курса, развитие навыков в расчете и выборе оптимальных параметров настройки регуляторов одноконтурных систем регулирования при проектировании.
В данной работе синтезированы П-, ПИ-, ПИД-регуляторы для линейной САР, произведены анализ качества регулирования, оценка управляемости и наблюдаемости САР, для нелинейной САР определена возможность возникновения автоколебаний.
Содержание
Введение
1 Расчет параметров настройки типовых регуляторов линейной САР
1.1 Анализ объекта регулирования
1.2 Расчет коэффициентов передачи п-регулятора
1.3 Расчет параметров настройки пи-регулятора
1.4 Расчет параметров настройки пид-регулятора
2 Анализ переходных характеристик линейной сар
2.1 Оценка качества САР по каналу управляющего воздействия
2.2 Оценка качества САР по каналу возмущающего воздействия
2.3 Оценка запаса устойчивости САР
3 Оценка управляемости и наблюдаемости линейной САР
3.1 Анализ САР с п-регулятором
3.1.1 Разработка математической модели типа «вход-состояние-выход»
3.1.2 Структурная схема САР с п-регулятором
3.1.3 Оценка управляемости САР с п-регулятором
3.1.4 Оценка наблюдаемости САР с п-регулятором
3.2 Анализ САР с пи-регулятором
3.2.1 Разработка математической модели типа «вход-состояние-выход»
3.2.2 Структурная схема САР с пи-регулятором
3.2.3 Оценка управляемости САР с пи-регулятором
3.2.4 Оценка наблюдаемости САР с пи-регулятором
3.3 Анализ САР с пид-регулятором
3.3.1 Разработка математической модели типа «вход-состояние-выход»
3.3.2 Структурная схема САР с пид-регулятором
3.3.3 Оценка управляемости САР с пид-регулятором
3.3.4 Оценка наблюдаемости САР с пид-регулятором
4 Анализ нелинейной САР
4.1 Описание нелинейной САР
4.2 Оценка возможности возникновения автоколебаний
4.3 Моделирование нелинейной САР в simulink
Заключение
Список использованных источников
Всякая система регулирования может быть представлена рядом элементов, выполняющих определенные функции. В данной курсовой работе будут рассмотрены непрерывная система регулирования, состоящая из объекта регулирования, автоматического регулятора, и нелинейная система, включающая нелинейное звено.
Принципиально отличает объект регулирования от всех остальных элементов системы то, что он обычно бывает, задан и при разработке системы автоматического регулирования не может быть изменен, тогда как остальные элементы выбираются специально для решения заданной задачи управления.
Задача выбора параметров настройки в системе автоматического регулирования или управления состоит в том, чтобы найти такие параметры регулятора, при которых переходный процесс в системе удовлетворяет следующим требованиям:
· затухание переходного процесса должно быть интенсивным;
· перерегулирование должно быть минимальным;
· продолжительность переходного процесса должна быть минимальным.
Большинство уравнений объектов являются нелинейными, однако в этих случаях знание решений, полученных для линейных систем, часто дает возможность подойти к решению для нелинейной системы.
1 Расчет параметров настройки типовых регуляторов линейной САР
1.1 Анализ объекта регулирования
Кривая разгона показывает реакцию объекта регулирования на единичное ступенчатое воздействие. Она строится по данным, полученным в результате решения дифференциального уравнения системы при скачкообразном входном воздействии и нулевых начальных условиях.
Передаточная функция объекта регулирования
|
|
( |
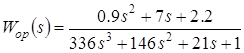
Построим кривую разгона, с помощью системы MATLAB.
Script 1:
>> Wop=tf([0.9 7 2.2],[336 146 21 1]);
>> step(Wop);grid
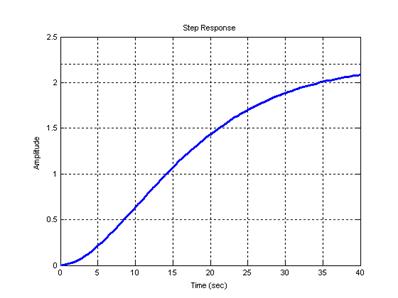
Рисунок 2 – Кривая разгона ОР
Анализируя разгонную характеристику, можно сделать вывод, что ОР обладает свойством самовыравнивания и запаздывания, является многоемкостным.
1.2 Расчет коэффициентов передачи П-регулятора
Степень колебательности переходного процесса:

Передаточная функция П-регулятора определяется по формуле
|
|

Для того чтоб определить коэффициент передачи
 , необходимо построить
кривую равной степени затухания.
Script 2:
>> m=0.313;
>> w=0:0.001:0.26;
>> Wex=(0.9*((j-m).*w).^2+7*(j-m).*w+2.2)./ ...
(336*((j-m).*w).^3+146*((j-m).*w).^2+21*(j-m).*w+1);
>> Win=1./Wex;
>> R=real(Win);
>> I=imag(Win);
>> Ki=w*(m^2+1).*I;
>> Kp=m.*I-R;
>> plot(Kp,Ki);xlabel('Axis Kp');ylabel('Axis Ki');grid
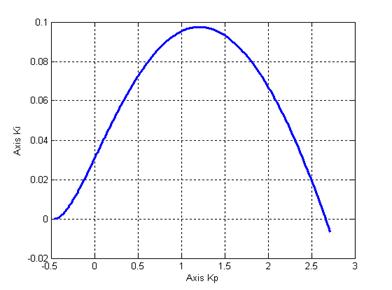
Рисунок 3 – Кривая равной степени затухания
Согласно полученной кривой kp=2.663 при ki=0. Значит коэффициент передачи П-регулятора kP=2.663.
Построим переходную характеристику САР с П-регулятором.
Script 3:
>> Wop=tf([0.9 7 2.2],[336 146 21 1]);
>> Wap1=tf(2.663);
>> W1=series(Wap1,Wop)
Transfer function:
2.397 s^2 + 18.64 s + 5.859
----------------------------
336 s^3 + 146 s^2 + 21 s + 1
>> Fi1=feedback(W1,1)
Transfer function:
2.397 s^2 + 18.64 s + 5.859
-------------------------------------
336 s^3 + 148.4 s^2 + 39.64 s + 6.859
>> step(Fi1);grid
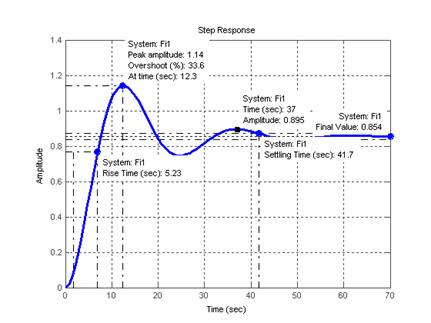
Рисунок 4 – Переходная характеристика САР с П-регулятором
Определяем полученную в результате синтеза степень затухания по формуле
|
|
( |
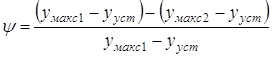
Script 4:
>> ((1.14-0.854)-(0.895-0.854))/(1.14-0.854)
ans = 0.8566
Полученная степень затухания примерно совпадает с заданной, значит коэффициент передачи выбран верно.
1.3 Расчет параметров настройки ПИ-регулятора
Передаточная функция ПИ-регулятора определяется по формуле
|
|

Коэффициенты kp и ki определяем по кривой равной степени затухания (рисунок 3). kp = 1.21 и ki = 0.098. Тогда передаточная функция ПИ-регулятора будет иметь вид
 .
Построим переходную характеристику САР с ПИ-регулятором.
Script 5:
>> Wop=tf([0.9 7 2.2],[336 146 21 1]);
>> Wap2=tf([1.21 0.098],[1 0]);
>> W2=series(Wap2,Wop)
Transfer function:
1.089 s^3 + 8.558 s^2 + 3.348 s + 0.2156
----------------------------------------
336 s^4 + 146 s^3 + 21 s^2 + s
>> Fi2=feedback(W2,1)
Transfer function:
1.089 s^3 + 8.558 s^2 + 3.348 s + 0.2156
--------------------------------------------------
336 s^4 + 147.1 s^3 + 29.56 s^2 + 4.348 s + 0.2156
>> step(Fi2);grid
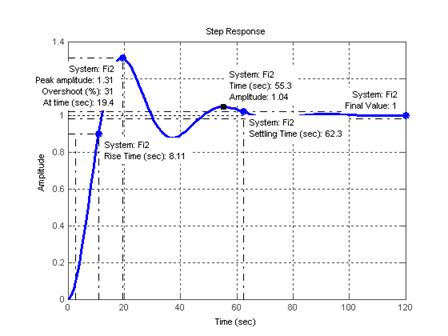
Рисунок 5 – Переходная характеристика САР с ПИ-регулятором
По формуле (3) определяем степень затухания ψ
Script 6:
>> ((1.31-1)-(1.04-1))/(1.31-1)
ans = 0.8710
Полученная степень затухания примерно совпадает с заданной, значит параметры настройки регулятора выбраны верно.
1.4 Расчет параметров настройки ПИД-регулятора
Передаточная функция ПИД-регулятора определяется по формуле
|
|
 ,
где  .
Т. к. для ПИД-регулятора необходимо
определить три коэффициента, то построим кривую равной степени затухания с
учетом времени дифференцирования  .
Script 7:
>> w=0.15:0.001:0.26;
>> Wex=(0.9*((j-m).*w).^2+7*(j-m).*w+2.2)./ ...
(336*((j-m).*w).^3+146*((j-m).*w).^2+21*(j-m).*w+1);
>> Win=1./Wex;
>> R=real(Win);
>> I=imag(Win);
>> Ki=w*(m^2+1).*(I+w*2.04);
>> Kp=m.*I-R+2*m.*w*2.04;
>> plot(Kp,Ki);xlabel('Axis Kp');ylabel('Axis Ki');grid
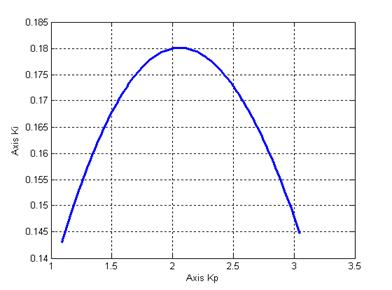
Рисунок 6 – Кривая равной степени затухания
Коэффициенты kp и ki определяем по кривой равной степени затухания (рисунок 6). kp = 2.05 и ki = 0.18. Тогда передаточная функция ПИД-регулятора будет иметь вид
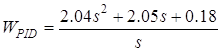 .
Построим переходную харак